ကျွန်ုပ်တို့ကို အီးမေးလ်ပို့ပါ။
ထုတ်ကုန်များ

ထုတ်ကုန်များ

View as  
 
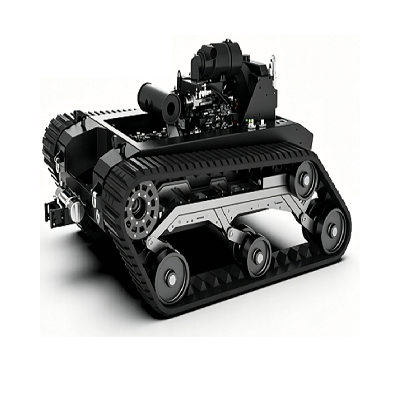
စိတ်ကြိုက် Load Crawler စက်ရုပ် Chassis

စိတ်ကြိုက် Load Crawler စက်ရုပ် Chassis

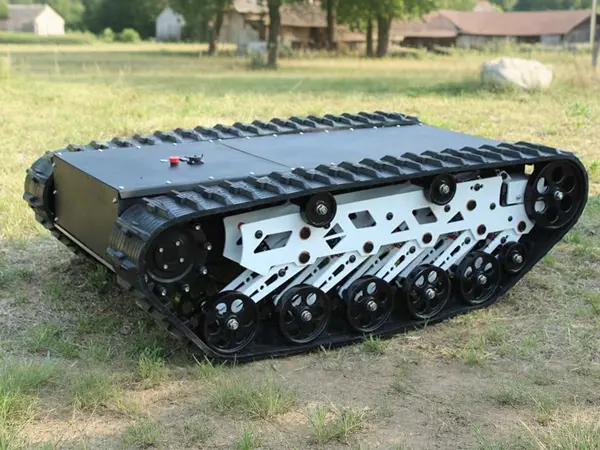
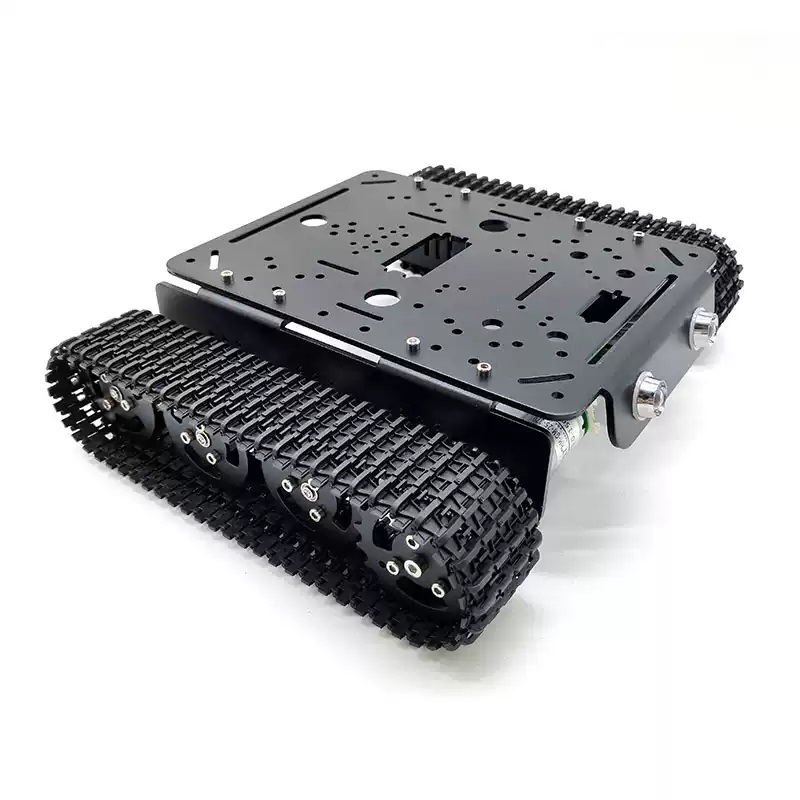
WD-K11 စိတ်ကြိုက် load crawler robot chassis သည် single-side လွတ်လပ်သော track power layout ကိုအသုံးပြုသည့် universal tracked mobile platform တစ်ခုဖြစ်သည်။ ခြေရာခံလမ်းလျှောက်စနစ်တစ်ခုစီတွင် သီးခြားပါဝါထောက်ပံ့မှုနှင့် မြင့်မားသောနေရာများကို အသုံးချနိုင်စေရန်အတွက် မြင့်မားသော torque brushless မော်တာကို တပ်ဆင်ထားပါသည်။ ကိုယ်ထည် အမြင့်နှင့် ပါဝါကို အကောင်းဆုံး ကိုက်ညီအောင် ပေါင်းစပ်ခြင်းသည် ထူးထူးခြားခြား သွားလာနိုင်မှု၊ ဆွဲငင်အား နည်းပါးမှု၊ တည်ငြိမ်သော လည်ပတ်မှုနှင့် မြင့်မားသော ဂီယာထိရောက်မှုတို့ကို ပေးစွမ်းနိုင်ပြီး လုပ်ငန်းအားလုံးအတွက် ယုံကြည်စိတ်ချရသော မိုဘိုင်းဖြေရှင်းချက်များကို ပေးဆောင်ပါသည်။ သတင်းအချက်အလက်ထပ်ဆင့်ပို့စခန်း၊ ကင်းထောက်ရှာဖွေရေးပလပ်ဖောင်း၊ ကယ်ဆယ်ရေးသယ်ယူပို့ဆောင်ရေးပလပ်ဖောင်း၊ မိုင်းရှင်းလင်းရေး EOD ပလပ်ဖောင်း၊ UAV သယ်ဆောင်သည့်ပလပ်ဖောင်းနှင့် လွှင့်တင်သည့်ပလပ်ဖောင်းများအပါအဝင် အမျိုးမျိုးသောလုပ်ငန်းဆောင်တာ module များကို အမြန်ဖယ်ရှားခြင်းနှင့် အစားထိုးခြင်းတို့ကို ပံ့ပိုးပေးပါသည်။
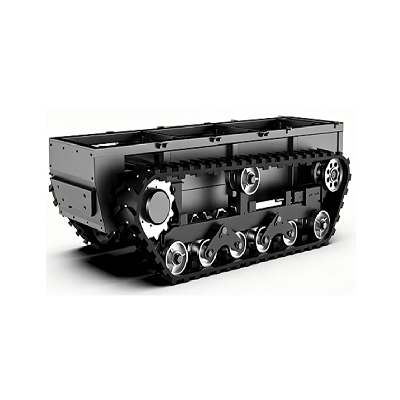
ဟိုက်ဒရောလစ် ခြေရာခံ အောက်ခြေ စက်ရုပ်ကိုယ်ထည်

ဟိုက်ဒရောလစ် ခြေရာခံ အောက်ခြေ စက်ရုပ်ကိုယ်ထည်

WD-K10 ဟိုက်ဒရောလစ်ခြေရာခံအောက်ခံကားသည် ပင်မကိုယ်ထည်၊ ဒီဇယ်အင်ဂျင်နှင့် ခရီးသွား ဟိုက်ဒရောလစ်မော်တာများဖြင့် ဖွဲ့စည်းထားသည့် ဒီဇယ်စွမ်းအင်သုံး ဟိုက်ဒရောလစ်စက်ရုပ်ပလပ်ဖောင်းတစ်ခုဖြစ်သည်။ ပေါ့ပါးသော ပေါင်းစပ်ဘောင်သည် ဆီတိုင်ကီ၊ ဟိုက်ဒရောလစ်ကန်နှင့် အင်ဂျင်ကို ပေါင်းစပ်ထားပြီး ရေစုဆောင်းသူ၊ မီးသတ်ပိုက်နှင့် အခြား module များကို ပံ့ပိုးပေးသည်။ လျှပ်စစ်ကိုယ်ထည်နှင့် နှိုင်းယှဉ်ပါက၊ ဤဟိုက်ဒရောလစ်ခြေရာခံအောက်ခံသည် ပြင်းထန်သောဆွဲငင်အား၊ လျင်မြန်စွာအသုံးချမှုနှင့် ရေရှည်စက်ပစ္စည်းပြုပြင်ထိန်းသိမ်းမှုစရိတ်စကတို့ပါရှိသောကြောင့် ၎င်းသည် ကြာရှည်ခံနိုင်ရည်ရှိမှု၊ မြန်နှုန်းမြင့်ရွေ့လျားမှုနှင့် ကြမ်းတမ်းသောလုပ်ငန်းခွင်အခြေအနေများအတွက် ထိပ်တန်းရွေးချယ်မှုဖြစ်လာစေသည်။
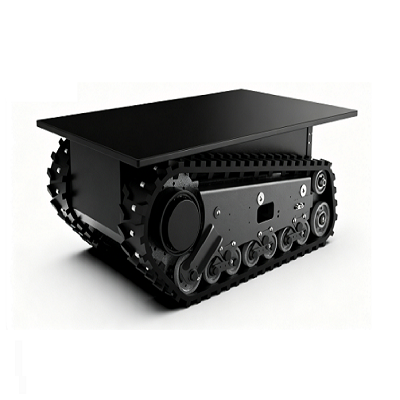
စိုက်ပျိုးရေးစက်အတွက် Universal Crawler Chassis

စိုက်ပျိုးရေးစက်အတွက် Universal Crawler Chassis

စိုက်ပျိုးရေးစက်အတွက် WD-K9 universal crawler chassis သည် လယ်ယာလုပ်ငန်းခွင်အခြေအနေများအတွက် အထူးထုတ်လုပ်ထားသည့် လျှပ်စစ်ခြေရာခံမိုဘိုင်းပလက်ဖောင်းတစ်ခုဖြစ်သည်။ ၎င်းသည် အပြည့်အဝ ဆက်သွယ်နိုင်သော စွမ်းအားမြင့် လျှပ်စစ်ဒရိုက်စနစ် တပ်ဆင်ထားသည့် dual-motor differential drive ကို လက်ခံပါသည်။ ကိုယ်တိုင်တီထွင်ထားသော swing arm suspension သည် ရွှံ့သောလယ်မြေအတွက် အကောင်းဆုံးဖြစ်ပြီး ပြင်းထန်သော torsional resistance နှင့် lateral rigidity ကို ပေးဆောင်သည်။
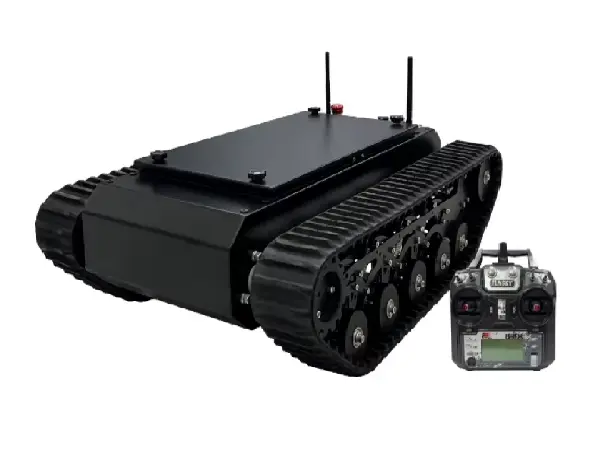
Heavy Duty Complete Tracked Undercarriage System

Heavy Duty Complete Tracked Undercarriage System

WD-K8 အကြီးစား ပြီးပြည့်စုံသော ခြေရာခံထားသော အောက်ခံစနစ်သည် ဝန်အားအလွန်ကောင်းမွန်စေရန်အတွက် ကြီးကြီးမားမား ခံနိုင်ရည်ရှိသော လမ်းများပါရှိသော ကျွန်ုပ်တို့၏ heavy-load crawler platform ဖြစ်သည်။ Christie လွတ်လပ်သောဆိုင်းထိန်းစနစ်ကို အသုံးပြု၍ မြေပြင်ထိတွေ့မှုအချိုးကို 72% ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ထားသောကြောင့် ဟိုက်ဒရောလစ်အကာများမှတစ်ဆင့် အလွန်ကောင်းမွန်သော သက်တောင့်သက်သာရှိသောမောင်းနှင်မှုစွမ်းဆောင်ရည်ကို ပေးစွမ်းသည်။ ထူထဲသောပြောင်းလွယ်ပြင်လွယ်လမ်းကြောင်းအခြေခံသည် သာမာန်အင်ဂျင်နီယာလမ်းကြောင်းမှထုတ်ပေးသည့် ကြိမ်နှုန်းမြင့်တုန်ခါမှုကို ရှောင်ရှားနိုင်ပြီး သင်္ဘောပေါ်ရှိ စက်ကိရိယာအမျိုးမျိုးတို့ကို ထိထိရောက်ရောက်ကာကွယ်ပေးသည်။ Christie shock absorber 12 ခု၊ dual 285N·M အဆင့်သတ်မှတ်ထားသော torque၊ အများဆုံး 500kg ဝန်၊ 30 လျှော့ချအချိုး၊ 30° လှေကားထစ်တက်ခြင်းနှင့် IP54 ကာကွယ်မှုအဆင့်တို့ဖြင့် ပံ့ပိုးပေးထားပြီး၊ ၎င်းသည် စက်မှုလုပ်ငန်းသုံး အထူးစက်ရုပ်များအတွက် ယုံကြည်စိတ်ချရသော လေးလံသော မိုဘိုင်းဖောင်ဒေးရှင်းတစ်ခုအဖြစ် ဆောင်ရွက်ပါသည်။
ဆောက်လုပ်ရေးစက်ယန္တရားများအတွက် စိတ်ကြိုက်ခြေရာခံအောက်ခံရထား

ဆောက်လုပ်ရေးစက်ယန္တရားများအတွက် စိတ်ကြိုက်ခြေရာခံအောက်ခံရထား

WD-K7 ဆောက်လုပ်ရေးစက်ပစ္စည်းများအတွက် စိတ်ကြိုက်ခြေရာခံထားသော အောက်ခံကားသည် ကုဒ်နံပါတ်တပ်ဆင်ထားသော DC မော်တာများနှင့် ဆက်သွယ်ရေးစနစ်အပြည့်ရှိသော ဒရိုက်ဘာများပါရှိသော universal crawler စက်ရုပ်ပလက်ဖောင်းတစ်ခုဖြစ်သည်။ ကွဲပြားသော လုပ်ငန်းခွင်အခြေအနေများနှင့် လိုက်လျောညီထွေဖြစ်အောင် စိတ်ကြိုက်ပြင်ဆင်နိုင်သော ပုံစံမျိုးစုံဖြင့် ပေါင်းစပ်ထားသည်။ ၎င်း၏ ကိုယ်တိုင်တီထွင်ထားသော ဆိုင်းထိန်းစနစ်တွင် လွန်ကဲသော torsional resistance နှင့် lateral rigidity ပါ၀င်ပြီး ထူးထူးခြားခြား ယာဉ်တည်ငြိမ်မှု၊ ရွေ့လျားနိုင်မှုနှင့် လမ်းကြမ်းစွမ်းရည်တို့ကို ပေးဆောင်သည်။ စိတ်ကြိုက် BMS-ကာကွယ်ထားသော လီသီယမ်ဘက်ထရီနှင့် ပြုပြင်ထိန်းသိမ်းမှုကင်းသော အင်ဂျင်နီယာလမ်းကြောင်းများဖြင့် လိုက်လျောညီထွေရှိသော ကြံ့ခိုင်သော မြေပြင်အနေအထားကို လိုက်လျောညီထွေဖြစ်အောင်၊ ၎င်းသည် စိတ်ကြိုက်စက်မှုပုံစံဒီဇိုင်းကို ပံ့ပိုးပေးသည်။ ထောက်လှမ်းခြင်း၊ စစ်ဆေးခြင်း၊ စူးစမ်းရှာဖွေခြင်း၊ သိပ္ပံနည်းကျ သုတေသနနှင့် သင်ကြားရေး လုပ်ငန်းများတွင် တွင်ကျယ်စွာ အသုံးပြုနိုင်သော လေးလံသော စက်ရုပ်အခြေအနေများအားလုံးအတွက် သင့်လျော်ပါသည်။
Heavy Duty Crawler Track Robot Chassis

Heavy Duty Crawler Track Robot Chassis

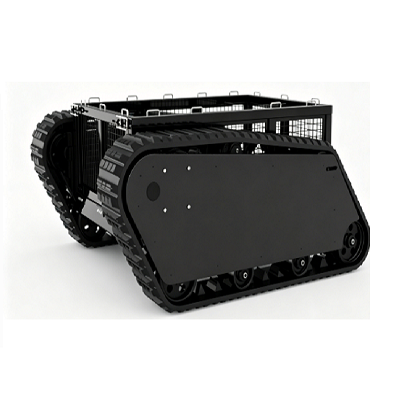
WD-K6G heavy duty crawler track chassis သည် Christie အပြည့်အဝလွတ်လပ်သောဆိုင်းထိန်းစနစ်နှင့် ရုန်းအားမြင့်မားသော brushless motor ပါရှိသော စွမ်းဆောင်ရည်မြင့် universal tracked စက်ရုပ်ပလပ်ဖောင်းတစ်ခုဖြစ်သည်။ လိုက်ဖက်ညီသော ကိုယ်ထည်အမြင့်နှင့် ပါဝါဖွဲ့စည်းပုံတို့သည် ထူးထူးခြားခြား သွားလာနိုင်မှု၊ ဆွဲငင်အားနည်းပါးမှု၊ ချောမွေ့သောလည်ပတ်မှုနှင့် မြင့်မားသောဂီယာထိရောက်မှု၊ ရှုပ်ထွေးသောမြေပြင်အမျိုးမျိုးတွင် လိုက်လျောညီထွေစွာ မောင်းနှင်နိုင်စေသည်။ သာလွန်ကောင်းမွန်သော စွမ်းဆောင်ရည်နှင့် တည်ငြိမ်မှုနှင့်အတူ၊ ၎င်းသည် အထူးပတ်ဝန်းကျင်အမျိုးမျိုးတွင် အလုပ်လုပ်သော စက်ရုပ်များအတွက် ယုံကြည်စိတ်ချရသော မိုဘိုင်းဖြေရှင်းချက်များကို ပံ့ပိုးပေးပါသည်။
သတင်းအကြံပြုချက်များ
အီးမေးလ်
info@tjwdhk.cn
လိပ်စာ
အခန်း 3025၊ အဆောက်အဦး 1၊ ဇုန် F၊ Guangxuan လမ်း၊ လေဆိပ်အပြည်ပြည်ဆိုင်ရာဌာနချုပ်အခြေစိုက်စခန်း၊ Dongli ခရိုင်၊ Tianjin City၊ တရုတ်
X
သင့်အား ပိုမိုကောင်းမွန်သောကြည့်ရှုမှုအတွေ့အကြုံကို ပေးဆောင်ရန်၊ ဆိုက်အသွားအလာကို ပိုင်းခြားစိတ်ဖြာပြီး အကြောင်းအရာကို ပုဂ္ဂိုလ်ရေးသီးသန့်ပြုလုပ်ရန် ကျွန်ုပ်တို့သည် ကွတ်ကီးများကို အသုံးပြုပါသည်။ ဤဆိုက်ကိုအသုံးပြုခြင်းဖြင့် ကျွန်ုပ်တို့၏ cookies အသုံးပြုမှုကို သင်သဘောတူပါသည်။ ကိုယ်ရေးအချက်အလက်မူဝါဒ
ငြင်းပယ်ပါ။လက်ခံပါတယ်။